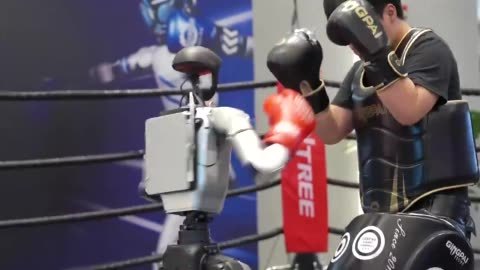
宇树科技:实现人形机器人全自主搏击 突破动作大模型瓶颈!9月7日,宇树科技发布了一段视频,展示了其UnifoLM-X2-1.0模型的最新进展。该模型在动作大模型的瞬时规划、决策和动态交互执行方面取得了突破,实现了高动态、强交互以及对未来预测和规划的实时处理。这一技术进步使得人形机器人能够全自主进行搏击,验证了世界模型驱动的人形机器人大规模落地部署的基础可行性。
宇树科技:实现人形机器人全自主搏击 突破动作大模型瓶颈。
富牛证券提示:文章来自网络,不代表本站观点。
本文评分*
评论内容*
你的昵称*
你的邮箱*